Di dunia robotika modern yang sekarang serba digerakkan oleh AI dan machine learning, ada satu tantangan klasik yang ternyata masih susah dan mahal banget untuk diselesaikan: ketangkasan jari tangan (dexterity). Robot tangan yang mampu melakukan gerakan halus layaknya tangan manusia umumnya dibanderol puluhan hingga ratusan juta rupiah.
Tapi seorang maker bernama Mahdi (lewat proyek M1 Humanoid Arm) membuktikan bahwa kita tidak selalu butuh aktuator industri kelas atas untuk mendapatkan gerakan jari yang luwes. Dengan kombinasi cetak 3D, motor servo terjangkau, dan rekayasa mekanik yang cerdas, ia merancang tangan robot dengan 18 derajat kebebasan (18-DOF) dengan total biaya komponen di bawah $300 (sekitar Rp 4,5 jutaan).
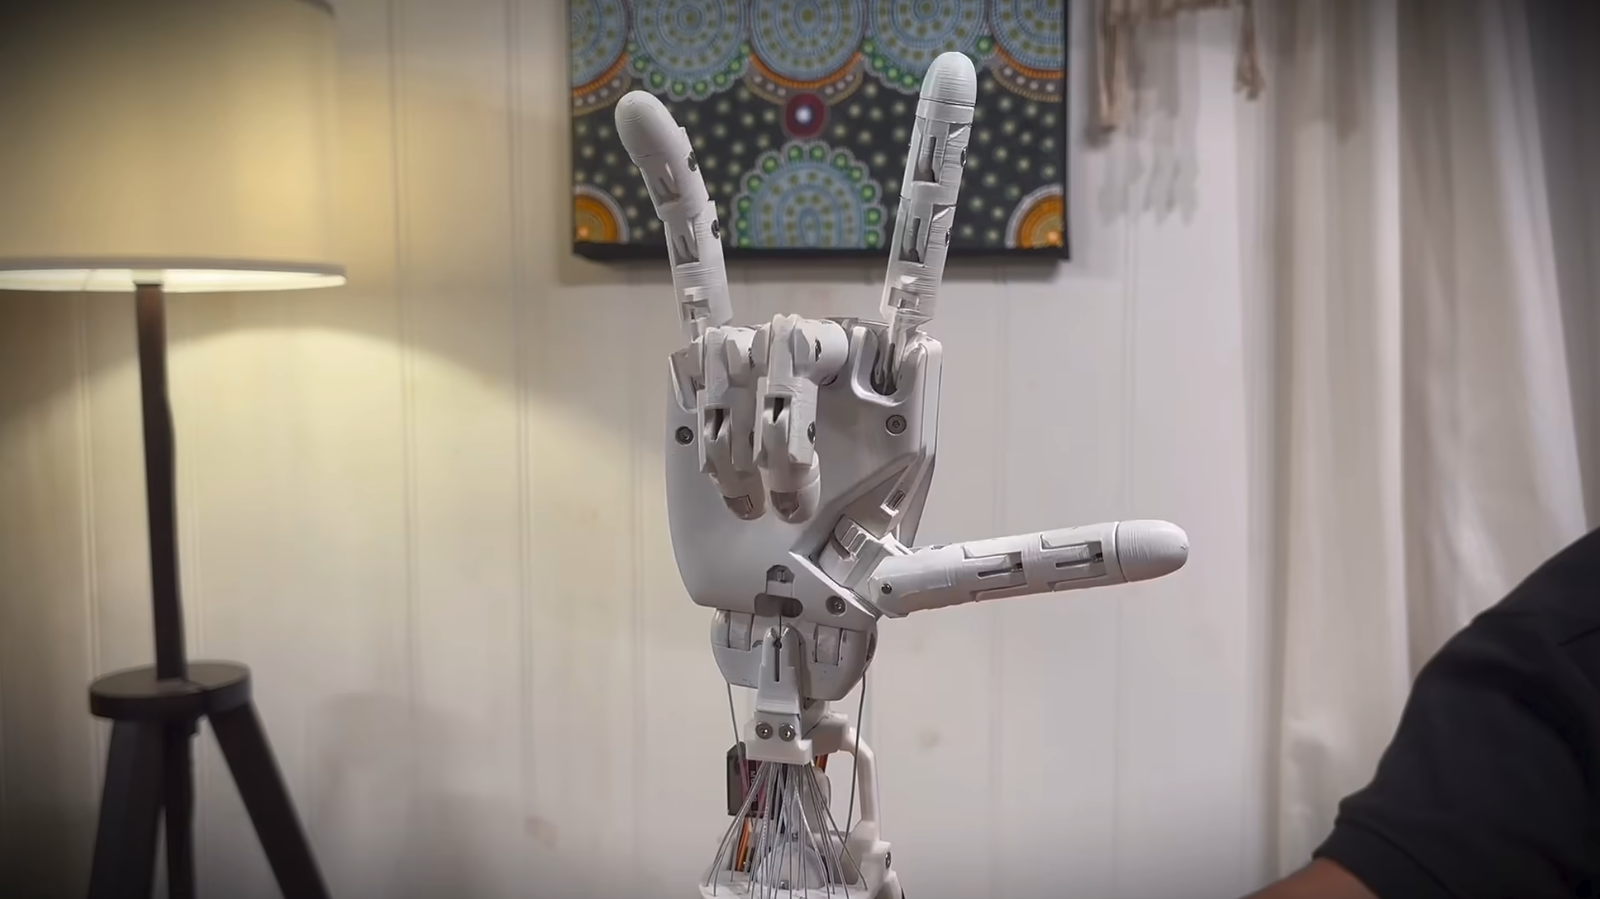
Konstruksi Lengkap Hingga Lengan Bawah (Forearm)
Meski judulnya tangan robot, proyek ini sebenarnya membangun satu unit lengan bawah yang utuh. Sama seperti anatomi tangan manusia di mana otot penggerak jari sebagian besar berada di lengan bawah, Mahdi menempatkan deretan motor servo di dalam casing lengan 3D print tersebut.
Spesifikasi & Karakteristik Utama
- Derajat Kebebasan: 18-DOF (setiap jari dapat bergerak ke samping serta menekuk dua sendi secara independen, ditambah artikulasi pergelangan, ibu jari, dan rotasi lengan bawah).
- Struktur Rangka: Dicetak menggunakan 3D printer sehingga ringan dan mudah dimodifikasi atau diperbaiki jika ada bagian patah.
- Penggerak: Menggunakan motor servo hobi berbiaya hemat yang disusun rapi di area lengan bawah.
- Estimasi Biaya Part: Di bawah $300 untuk keseluruhan komponen mekanik dan elektroniknya.
Trik Mekanik Cerdas: Tendon Baja, Tabung PTFE, dan Pengganti Slip-Ring
Bagian paling menarik dari proyek ini bukan cuma murahnya, melainkan bagaimana Mahdi memecahkan masalah klasik yang sering membuat tangan robot DIY gagal atau cepat rusak.
1. Tali Kawat Baja (Steel Rope) Pengganti Benang Nilon
Kebanyakan tangan robot DIY memakai senar pancing atau benang serat sintetis sebagai “tendon” penarik jari. Masalahnya, benang sintetis gampang melar dan kita harus repot membuat simpul mati kecil yang sering selip. Mahdi menggantinya dengan tali kawat baja tipis (steel wire rope). Hasilnya? Tidak perlu lagi bikin simpul—ujung kawat tinggal ditarik sesuai tegangan yang pas lalu dijepit memakai crimp logam!
2. Jalur Tabung PTFE & Sumbu Netral (Neutral Axis)
Agar tarikan kawat baja tetap mulus dan tidak menggerus plastik 3D print, setiap tendon dilewatkan di dalam selang/tabung PTFE (mirip tabung Bowden pada 3D printer) untuk menekan gesekan seminimal mungkin. Selain itu, di setiap titik sambungan sendi, jalur tendon didesain melewati tepat di pusat rotasi sendi. Trik geometri ini memastikan panjang lintasan kabel tidak berubah saat sendi menekuk, sehingga tidak ada kabel yang mendadak kendor atau terlalu tegang.
3. Gulungan Kabel Pita Pengganti Slip-Ring Mahal
Bagian pangkal lengan ini juga bisa berputar menggunakan motor servo. Biasanya, untuk mengalirkan daya ke puluhan servo di bagian yang berputar, builder memakai komponen slip-ring. Sayangnya, arus listrik motor servo terlalu besar untuk slip-ring berukuran kecil, sedangkan slip-ring berarus besar harganya mahal dan makan tempat.
Karena lengan tidak perlu berputar 360 derajat terus-menerus tanpa henti, Mahdi menggantinya dengan solusi super simpel: gulungan kabel pita pipih (flat ribbon cable) yang melingkar rapi di dalam pemandu hasil 3D print. Saat lengan berputar, gulungan kabel cukup mengendur atau mengencang tanpa tertekuk patah. Jauh lebih murah, hemat tempat, dan kuat menghantarkan arus servo!
Catatan Maker: Pelajaran Desain Mekanik yang Mahal Harganya
Dari proyek ini kita bisa belajar satu prinsip penting: keterbatasan budget sering kali melahirkan solusi rekayasa terbaik. Penggunaan tabung PTFE bekas printer 3D, kawat baja dengan crimp, hingga spiral kabel pita pengganti slip-ring menunjukkan bahwa paham dasar mekanika dan elektronika jauh lebih bernilai daripada sekadar membeli komponen mahal.
Ide Pengembangan & Eksperimen Kreatif
Tertarik ngoprek sistem kendali tangan robot atau aktuator tendon serupa di bengkel? Berikut beberapa eksperimen yang seru dicoba:
- Kontrol Teleoperasi Pakai Sarung Tangan Flex Sensor + ESP32: Alih-alih langsung memakai algoritma AI yang rumit, sambungkan driver servo (seperti PCA9685 16-channel I2C) ke ESP32, lalu kirim perintah sudut jari secara nirkabel via ESP-NOW dari sarung tangan berisi sensor lentur (flex sensor) atau potensiometer geser murah.
- Sensor Umpan Balik Arus (Current Sensing) untuk Deteksi Genggaman: Tambahkan modul sensor arus seperti INA219 pada jalur catu daya servo, atau manfaatkan sensor tekanan tipis FSR di ujung jari 3D print agar tangan robot otomatis berhenti menekan saat sudah menggenggam gelas plastik atau telur.
- Versi Edukasi 1-Jari untuk Praktikum STEM: Sebelum mencetak seluruh lengan 18-DOF, pembaca bisa mengadaptasi mekanisme tendon kawat baja + tabung PTFE ini untuk membuat modul eksperimen 1 jari dengan 2 buah servo SG90/MG90S dan Arduino Nano untuk bahan belajar kinematika dasar.
Link Penting & Referensi Proyek
- Halaman Resmi & Waitlist Proyek M1 Humanoid Arm: mdesigns.space/projects/m1-humanoid-arm
- Video Penjelasan Detail & Perakitan di YouTube: YouTube Mahdi Designs — Low Cost High DoF Robot Hand
Yuk Diskusi!
Dari semua trik mekanik di atas, mana yang menurutmu paling jenius—pemakaian kawat baja dengan tabung PTFE atau gulungan kabel pita pengganti slip-ring? Pernah punya pengalaman kabel putus atau selip waktu bikin mekanik robot pakai servo? Yuk ceritakan pengalamanmu di kolom komentar!
Sumber & Referensi
Proyek M1 Humanoid Arm dikembangkan oleh Mahdi (Mahdi Designs) dan dirangkum berdasarkan liputan Aaron Beckendorf di Hackaday — Building A Robotic Hand On A Budget.